A startup Skild AI anunciou, em 23 de setembro de 2026, uma técnica de treinamento para robôs baseada em autojogo físico, ou physical self-play. A proposta utiliza ambientes simulados para que um modelo de inteligência artificial pratique tarefas, avalie seus próprios resultados e desenvolva estratégias a partir de sucessivas rodadas de tentativa e aprimoramento.
Segundo a Skild AI, o método amplia as capacidades do modelo robótico S1, apresentado como uma fundação de inteligência artificial para robôs. A empresa afirma que o sistema pode aprender com demonstrações em vídeo e, depois, executar atividades que não estavam diretamente presentes nos dados usados em seu pré-treinamento.
Como funciona o autojogo físico
O conceito é inspirado em técnicas de autojogo utilizadas historicamente no treinamento de sistemas voltados a jogos e raciocínio estratégico. Em vez de depender apenas de exemplos fornecidos por pessoas, o modelo cria uma dinâmica de competição ou comparação entre versões atuais e anteriores de si mesmo.
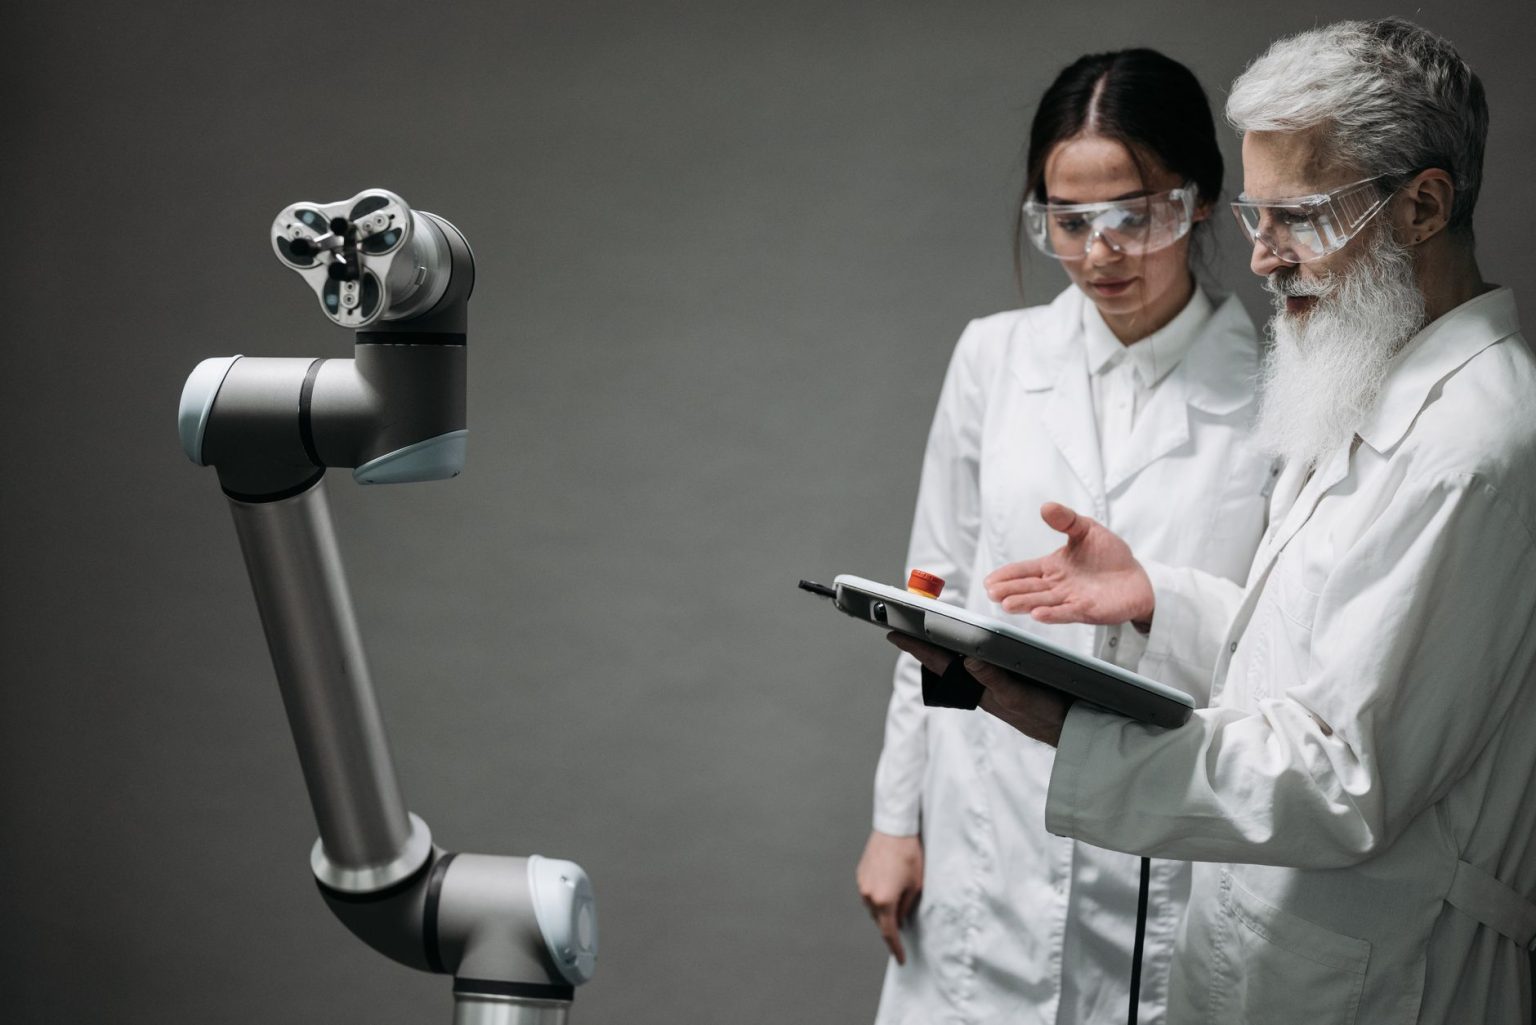
Na robótica, essa abordagem é aplicada a tarefas que envolvem interação com o ambiente físico. O sistema recebe uma base formada por vídeos, simulações e dados de operação e passa a testar diferentes maneiras de realizar uma atividade. Os resultados são avaliados, e as estratégias consideradas melhores podem orientar novas rodadas de treinamento.
A Skild AI descreve testes com tarefas físicas dinâmicas e complexas, incluindo jogar futebol. De acordo com a empresa, o modelo evolui por meio de técnicas de aprendizado por reforço e simulação, o que permite explorar comportamentos sem exigir que cada tentativa seja executada imediatamente por um robô em um ambiente real.
Relação com o modelo S1
O anúncio sobre o autojogo físico complementa a apresentação do S1 feita pela startup em agosto de 2026. Na ocasião, a empresa informou que o modelo conseguia aprender tarefas inéditas a partir de uma única demonstração em vídeo, sem atualização dos pesos ou treinamento específico para cada nova atividade.
Entre os testes divulgados pela Skild AI estavam tarefas de manipulação com duração de até dez minutos, como preparar café, plantar em um vaso e virar uma panqueca. A proposta é que o robô compreenda a atividade demonstrada e consiga adaptar seus movimentos, em vez de depender de uma programação manual detalhada para cada etapa.
O autojogo acrescenta uma etapa de exploração a esse processo. Depois de aprender a partir de exemplos, o modelo pode buscar novas formas de executar uma tarefa em simulações, identificando limitações e ajustando seu comportamento. Isso pode ser relevante para atividades nas quais pequenas mudanças no ambiente exigem respostas diferentes da máquina.
Possíveis aplicações industriais
Uma das limitações da robótica atual é a necessidade de reunir grandes volumes de demonstrações humanas para cada nova atividade. Em operações industriais, alterações no produto, no layout ou na sequência de trabalho podem exigir reprogramação e novos ciclos de treinamento.
Modelos capazes de aprender com menos intervenção específica podem tornar a automação mais flexível em fábricas, armazéns e centros de distribuição. A tecnologia também pode interessar a empresas que lidam com movimentação de mercadorias, inspeção, segurança, preparação de alimentos e operação industrial.
Em outra publicação, a Skild AI afirma que seu sistema já é utilizado por parceiros comerciais em atividades desses segmentos. A informação indica uma tentativa de levar a tecnologia para além dos testes de laboratório, embora o anúncio sobre o autojogo ainda descreva uma etapa de pesquisa e desenvolvimento.
Limites e estágio da tecnologia
O avanço não significa que os robôs tenham alcançado inteligência geral ou que possam executar qualquer tarefa sem supervisão. Os resultados apresentados são da própria Skild AI e devem ser compreendidos dentro do contexto de desenvolvimento de modelos para robótica.
A combinação entre demonstração, simulação e aprendizado por reforço busca reduzir o tempo necessário para adaptar máquinas a novas atividades, mas a aplicação em ambientes reais depende de fatores como segurança, confiabilidade, capacidade de generalização e integração com os processos de cada empresa. A cobertura publicada pela NVIDIA também situa o S1 no avanço da chamada inteligência artificial física, área dedicada a sistemas capazes de perceber e agir no mundo real.
Com o autojogo físico, a Skild AI aposta em uma mudança no treinamento robótico: em vez de ensinar cada movimento exclusivamente por demonstrações humanas, o modelo passa a utilizar essas referências como ponto de partida para explorar novas estratégias. O resultado pretendido é uma automação capaz de se adaptar melhor a tarefas variadas e a ambientes profissionais em constante transformação.